




14/09/2026
-
Produkter
-
V-serien
-
-
-
-
Utforska
- Support
- Om oss
- Här kan du handla
Produkter
V-serien
Utforska
RTK förankrar klipparen i korrigerade satellitkoordinater under fri himmel, medan vSLAM följer rörelse via visuella kännetecken när täckningen försämras. En rtk vslam-hybrid är mest användbar där dessa förhållanden växlar längs samma rutt. Kalibrering, synkronisering och återhämtningslogik avgör om övergången blir jämn eller om klipparen stannar i den svåraste delen.
En klippare kan hålla en exakt RTK-position över en öppen gräsyta och sedan köra in i en trädkantad passage där satellitsikten försämras. vSLAM har motsatt utmaning: det kan följa lokal visuell rörelse under trädtäckning men blir mindre tillförlitligt när scenen saknar struktur eller ljuset ändras kraftigt. Att jämföra rtk vslam handlar därför om hur varje metod tappar och återfår sin position. Guiden går igenom positionering, kartläggning, gränser, hinderuppfattning, signalförlust och de trädgårdsförhållanden där en hybridlösning ger mest nytta.
RTK ger klipparen en extern positionsreferens kopplad till satellitkoordinater. Den referensen styr hur resten av navigationssystemet planerar och upprepar sin rutt.
RTK-navigering använder korrigerade GNSS-mätningar för att förankra klipparen i globala koordinater med centimeternoggrannhet under gynnsamma signalvillkor. En referensstation eller korrigeringstjänst minskar vanliga satellit- och atmosfärfel, medan rovern använder bärfasdata för att förfina positionen. På en robotgräsklippare kan detta stödja virtuella gränser och systematisk ruttplanering utan nedgrävd begränsningskabel. RTK fungerar bäst med god sikt mot himlen och en stabil korrigeringslänk. Träd, väggar och byggnader kan blockera eller reflektera satellitsignaler, så navigationssystemet måste ha ett definierat beteende när RTK-fixen försämras.
vSLAM löser samma navigeringsproblem från klipparens lokala visuella miljö i stället för från en satellitreferens. Skillnaden blir viktig där global positionering är mindre tillförlitlig.
vSLAM använder kamerabilder för att uppskatta rörelse i förhållande till visuella kännetecken samtidigt som en karta över omgivningen byggs eller uppdateras. Fri satellitsikt behövs inte, vilket är värdefullt nära byggnader och under träd. Metoden kräver dock användbar visuell struktur, korrekt kamerakalibrering, tillräckligt ljus och kontrollerad fördröjning. På en klippare kan vSLAM överbrygga lokal rörelse när GNSS är svagt och tillföra sceninformation som ett rent koordinatsystem saknar. En hybridlösning fungerar bäst när visuella och satellitbaserade uppskattningar kalibreras och fusioneras med förtroendekontroller i stället för att köras som två oberoende lägen.
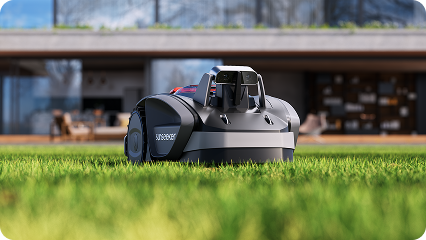
Som ett aktuellt Sunseeker-exempel samlar Sunseeker S5 dessa krav i en plattform. RTK + VSLAM; AWD; maximal yta 1600 m²; klipphöjd 20–60 mm; klippbredd 20 cm; lutning upp till 60 % / 30°; 80 zoner; Wi-Fi/Bluetooth; intelligent ruttplanering. Värdet ligger i ett jämnare arbetsflöde över hela trädgården, inte i en enskild specifikation.
De två metoderna löser närliggande problem på olika sätt, så de praktiska skillnaderna blir tydligast när samma prestandafaktorer jämförs sida vid sida.
|
Faktor |
RTK |
vSLAM |
|
Referens |
Korrigerade satellitkoordinater |
Visuell karta/kännetecken |
|
Positionering under öppen himmel |
Mycket stark med fixerad lösning |
Bra om visuell spårning är stabil |
|
Under täta träd |
Kan försämras av blockerat/reflekterat GNSS |
Kan fortsätta om struktur/ljus räcker |
|
Drift |
Globalt förankrad |
Kan öka utan loop closure/fusion |
|
Hinderdata |
Endast position |
Kameraflöde kan stödja perception separat |
RTK kan ge absolut positionering på centimeternivå när satellitobservationer och korrigeringsdata är starka. vSLAM uppskattar rörelse relativt visuella kännetecken och kan vara mycket noggrant lokalt, men drift kan byggas upp tills loop closure eller en annan absolut referens begränsar felet. På en klippare kompletterar metoderna varandra: RTK förankrar maskinen i globala koordinater medan vSLAM kan hålla lokal rörelse genom områden med tillfälligt dålig satellitgeometri. Hybridprestandan beror på kalibrering och fusionslogik, inte bara på att båda sensortyperna finns.
Tätt trädtak visar tydligt skillnaden mellan metoderna. RTK behöver användbara GNSS-observationer, och löv, stammar, byggnader och väggar kan blockera eller reflektera satellitsignaler. vSLAM kan fortsätta använda synliga scenkännetecken om kamerorna har tillräckligt med struktur och ljus. Det kan ändå få problem med rörelseoskärpa, mörker, upprepade mönster eller förändrat lövverk. En hybridklippare kan använda visuell rörelseinformation genom en kort satellitsvag passage och återansluta till RTK när förhållandena förbättras.
RTK-baserade virtuella gränser kräver vanligtvis en karta kopplad till korrigerade GNSS-koordinater, medan vSLAM bygger visuella relationer mellan kamerabilder när roboten rör sig. Båda behöver en första kartläggning, men deras felkällor skiljer sig. RTK-installation beror på korrigeringsdata och himmelsvy; visuell installation beror på bildkvalitet, kalibrering och scenkännetecken. För en husägare är den bästa lösningen en där gränser lätt kan redigeras och kontrolleras före automatisk klippning. Var extra noggrann nära dammar, väggar och smala passager under den första kartläggningen.
En tillförlitlig gräns måste ligga på samma fysiska plats under upprepade klippningar. RTK är starkt när den korrigerade satellitlösningen är fixerad och stabil. vSLAM kan förstärka lokal position kring visuellt rika landmärken men kan driva på långa sträckor med få kännetecken. Hybridsystem kan korsjämföra källorna och använda den ena för att överbrygga tillfällig svaghet i den andra. Testa gränserna i de svåraste hörnen och under det tätaste trädtaket, eftersom en perfekt körning under öppen himmel inte visar hur klipparen beter sig vid tomtgränsen.
RTK talar om var roboten befinner sig, men identifierar inte på egen hand en stol, ett husdjur, en gren eller en ny leksak. vSLAM använder kameror för lokalisering och kan dela visuell hårdvara med hinderigenkänning, men lokalisering och objektdetektering är separata funktioner. Moderna klippare kompletteras ofta med stereovision, djupsensorer, LiDAR, stötfångare eller särskild AI-baserad perception. När navigeringspåståenden jämförs bör positionsnoggrannhet och hinderuppfattning hållas isär. En klippare kan känna sina koordinater exakt och ändå behöva ytterligare sensorer för att avgöra vad som finns direkt framför den.
Signalförlust bör bedömas som ett återhämtningsproblem, inte bara som ett tillfälligt noggrannhetsproblem. När RTK försämras kan ett hybridsystem fortsätta rörelsen med visuell-inertial eller hjulbaserad information och sedan justera uppskattningen när korrigerad GNSS återkommer. Om visuell spårning försämras kan RTK hålla den globala positionen förankrad. Bra programvara saktar ner, stannar eller lokaliserar om när förtroendet blir för lågt. I en trädgård är återhämtningen särskilt viktig i passager som växlar mellan öppen himmel, trädtak och byggnadssidor.
En hybridlösning är mest användbar när trädgården upprepade gånger växlar mellan starka satellitförhållanden och områden där lokal visuell spårning är mer tillförlitlig. Värdet ligger i kontinuitet, inte i antalet sensorer.
Ett hybridsystem passar bäst när en trädgård växlar mellan god satellitsikt och korta områden där RTK är opålitligt. Öppna gräsytor kan använda RTK:s globala stabilitet, medan visuell rörelseuppskattning hjälper under träd, intill huset eller nära andra hinder. Fusionen ger också korskontroll: när en källa tappar förtroende kan roboten förlita sig mer på den andra eller pausa tills den har lokaliserat om. Lösningen är mindre relevant om tomten är helt öppen och enkel eller om den visuella hårdvaran inte kan hålla stabil spårning. Hybridens värde kommer från blandade förhållanden, inte från att bara lägga till fler sensorer.
Rätt navigering ska matcha trädgårdens svåraste återkommande förhållande, inte dess enklaste öppna del. Börja med att identifiera var positioneringen sannolikt tappar förtroende under en normal klipprutt.
På en öppen tomt med bred himmelsvy och enkla gränser kan RTK ge en ren trådlös installation och repeterbar global positionering. I en skuggig, visuellt rik trädgård där satellitblockering är huvudproblemet kan stark visuell eller LiDAR-baserad lokalisering vara viktigare. Blandade tomter har störst nytta av sensorfusion. Gå hela klipprutten och markera trädpassager, väggar, smala gångar, öppna fält och områden med varierande ljus. Välj sedan ett system vars starkaste sensor matchar de svåraste 10 % av tomten. De enklaste 90 % avgör sällan om en autonom klippare känns pålitlig i vardagen.
För aktuella klipparkonfigurationer som kombinerar olika navigeringsmetoder kan du se Sunseekers sortiment av Robotgräsklippare och matcha systemet mot trädgårdens svåraste områden.
RTK och vSLAM löser kompletterande navigeringsproblem. RTK förankrar klipparen i globala koordinater när korrigerade satellitsignaler är starka, medan vSLAM kan hålla lokal rörelse med visuella kännetecken när himmelsikten försämras. Ett hybridsystem är mest användbart när kalibrering och återhämtningslogik låter den ena källan stödja den andra utan att dölja låg tillförlitlighet. Sunseeker använder kombinerade navigeringsmetoder på lämpliga plattformar, vilket ger blandade trädgårdar möjlighet att balansera global positionering med lokal visuell kontinuitet.
VSLAM använder kamerabilder för att uppskatta rörelse samtidigt som en karta över visuella landmärken eller scenstruktur byggs. Systemet följer kännetecken eller bildinformation mellan bildrutor, uppskattar kamerans position och kan använda loop closure för att minska ackumulerad drift. En IMU eller annan positionskälla kan fusioneras för att öka robustheten.
Reaktionen beror på klipparen. Ett hybridsystem kan fortsätta kortvarigt med visuell, inertial eller hjulbaserad lokalisering och sedan återansluta till RTK när signalkvaliteten kommer tillbaka. Om förtroendet sjunker för mycket är det säkra beteendet att pausa eller lokalisera om. Upprepad signalförlust i samma område tyder på att kartan eller rutten bör justeras.
RTK kan fungera under lätt eller delvis trädtäckning, men tät krona kan blockera och reflektera satellitsignaler så mycket att en fixerad lösning inte kan hållas. Prestandan varierar med årstid, satellitgeometri, antennplacering och korrigeringskvalitet. Hybridnavigering med visuell eller annan lokal avkänning är användbar när en rutt regelbundet går genom tät skugga.


