




14/09/2026
-
Prodotti
-
Serie V
-
-
-
-
Esplora
- Chi siamo
- Dove acquistare
- Assistenza
Prodotti
Serie V
Esplora
RTK ancora il rasaerba a coordinate satellitari corrette in aree a cielo aperto, mentre vSLAM segue il movimento tramite caratteristiche visive quando la copertura diminuisce. Un sistema ibrido RTK VSLAM è particolarmente utile quando queste condizioni si alternano lungo lo stesso percorso. Calibrazione, sincronizzazione e logica di recupero determinano se il passaggio tra i due sistemi resta fluido invece di causare arresti nel punto più difficile.
Un rasaerba può mantenere una posizione RTK precisa su un prato aperto e poi entrare in un passaggio alberato dove la visibilità satellitare diminuisce. vSLAM affronta il problema opposto: può seguire il movimento visivo locale sotto copertura, ma diventa meno affidabile quando la scena ha poca texture o la luce cambia bruscamente. Confrontare RTK e vSLAM significa quindi capire come ciascun metodo perde affidabilità e come recupera. Questa guida esamina posizionamento, mappatura, confini, rilevamento degli ostacoli, perdita del segnale e le condizioni del giardino in cui un approccio ibrido è più utile.
RTK fornisce al rasaerba un riferimento di posizione esterno legato alle coordinate satellitari. Questo riferimento definisce il quadro in cui il resto del sistema di navigazione pianifica e ripete il percorso.
La navigazione RTK utilizza misure GNSS corrette per ancorare il rasaerba a coordinate globali con precisione centimetrica in condizioni di segnale favorevoli. Una stazione di riferimento o un servizio di correzione fornisce dati che riducono gli errori comuni dei satelliti e dell’atmosfera, mentre il ricevitore mobile usa misure di fase della portante per affinare la posizione. Su un robot rasaerba, questa posizione può supportare confini virtuali e una pianificazione sistematica del percorso senza filo perimetrale interrato. Le prestazioni RTK sono migliori con buona visibilità del cielo e un collegamento di correzione affidabile. Alberi, muri ed edifici possono bloccare o riflettere i segnali satellitari, quindi il sistema di navigazione deve prevedere una risposta chiara quando il fix RTK peggiora.
vSLAM affronta lo stesso problema di navigazione partendo dall’ambiente visivo locale del rasaerba invece che da un riferimento satellitare. Questa differenza diventa importante dove il posizionamento globale è meno affidabile.
vSLAM usa le immagini della telecamera per stimare il movimento rispetto a caratteristiche visive mentre costruisce o aggiorna una mappa dell’ambiente. Non richiede una visuale libera dei satelliti, quindi è utile vicino agli edifici o sotto gli alberi. Il metodo dipende da una texture visiva sufficiente, dalla calibrazione della telecamera, dall’illuminazione e da una latenza controllata. Su un rasaerba, vSLAM può sostenere il movimento locale quando il GNSS è debole e aggiungere informazioni sulla scena che un sistema basato solo sulle coordinate non possiede. Un progetto ibrido funziona meglio quando le stime visive e satellitari sono calibrate e fuse con controlli di affidabilità, invece di funzionare come due modalità di navigazione indipendenti.
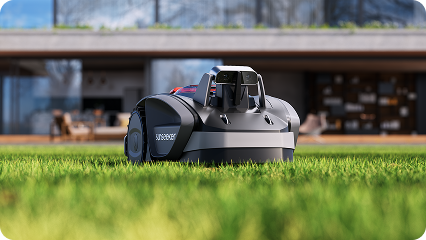
Come esempio Sunseeker attuale, Sunseeker S5 riunisce questi requisiti in un’unica piattaforma. RTK + VSLAM; AWD; area massima 1600 m²; altezza di taglio 20–60 mm; larghezza di taglio 20 cm; pendenza fino al 60% / 30°; 80 zone; Wi-Fi/Bluetooth; pianificazione intelligente del percorso. Il valore di questa combinazione è un flusso di taglio più coerente in tutto il giardino, non una singola specifica isolata.
I due approcci risolvono problemi correlati in modi diversi, quindi i compromessi pratici diventano più chiari quando si confrontano gli stessi fattori di prestazione.
|
Fattore |
RTK |
vSLAM |
|
Riferimento |
Coordinate satellitari corrette |
Mappa/caratteristiche visive |
|
Posizionamento a cielo aperto |
Molto forte con soluzione fissa |
Buono se il tracciamento visivo è stabile |
|
Sotto alberi fitti |
Può peggiorare con GNSS bloccato/riflesso |
Può continuare se texture e luce sono sufficienti |
|
Deriva |
Ancorato globalmente |
Può accumularsi senza chiusura dell’anello/fusione |
|
Dati sugli ostacoli |
Solo posizione |
Il flusso della telecamera può supportare separatamente la percezione |
RTK può fornire un posizionamento assoluto con precisione centimetrica quando le osservazioni satellitari e i dati di correzione sono forti. vSLAM stima il movimento rispetto a caratteristiche visive e può essere molto preciso localmente, ma la deriva può accumularsi finché la chiusura dell’anello o un altro riferimento assoluto non la limita. Su un rasaerba, i due metodi rispondono a domande complementari: RTK ancora la macchina alle coordinate globali, mentre vSLAM può mantenere il movimento locale nelle aree in cui la geometria satellitare è temporaneamente scarsa. Le prestazioni ibride dipendono da calibrazione e logica di fusione, non semplicemente dalla presenza di entrambi i sensori.
La copertura arborea fitta è una delle differenze più evidenti tra i metodi di rilevamento. RTK richiede osservazioni GNSS utili e foglie, tronchi, edifici o muri possono bloccare o riflettere i segnali satellitari. vSLAM può continuare a usare le caratteristiche visibili della scena se le telecamere dispongono di sufficiente texture e luce. Può comunque avere difficoltà con sfocatura, oscurità, motivi ripetitivi o vegetazione che cambia. Un rasaerba ibrido può usare le informazioni sul movimento visivo durante un breve tratto con segnale satellitare degradato e riconnettersi a RTK quando le condizioni migliorano, riducendo il rischio che una striscia ombreggiata diventi un punto debole ricorrente della navigazione.
I confini virtuali basati su RTK richiedono in genere una mappa collegata a coordinate GNSS corrette, mentre vSLAM costruisce relazioni visive tra le osservazioni della telecamera durante il movimento del robot. Entrambi richiedono una procedura iniziale di mappatura, ma i punti deboli sono diversi. La configurazione RTK dipende dalla disponibilità delle correzioni e dalla visibilità del cielo; quella visiva dipende dalla qualità delle immagini, dalla calibrazione e dalle caratteristiche della scena. Per chi usa il rasaerba a casa, la configurazione migliore è quella che permette di modificare facilmente i confini e di verificarli prima del taglio automatico. Durante il primo passaggio di mappatura, presta particolare attenzione a stagni, muri e passaggi stretti.
Un confine affidabile deve restare nello stesso punto fisico durante sessioni di taglio ripetute. RTK è efficace quando la soluzione satellitare corretta è fissa e stabile. vSLAM può rafforzare la posizione locale attorno a punti di riferimento visivamente ricchi, ma può accumulare deriva lungo tratti poveri di caratteristiche. I sistemi ibridi possono confrontare le fonti e usare una per compensare temporaneamente la debolezza dell’altra. L’affidabilità dei confini va verificata negli angoli più difficili e sotto la copertura arborea più fitta, perché una prova perfetta a cielo aperto non mostra come si comporta il rasaerba ai margini della proprietà.
RTK indica al robot dove si trova, ma da solo non identifica una sedia, un animale domestico, un ramo o un giocattolo appena lasciato sul prato. vSLAM usa telecamere per la localizzazione e può condividere l’hardware visivo con il sistema di percezione degli ostacoli, ma localizzazione e rilevamento degli oggetti restano funzioni separate. I rasaerba moderni possono aggiungere visione binoculare, sensori di profondità, LiDAR, paraurti o sistemi AI dedicati. Quando confronti le dichiarazioni sulla navigazione, separa la precisione di posizione dalla capacità di riconoscere gli ostacoli. Un rasaerba può conoscere con precisione le proprie coordinate e avere comunque bisogno di un altro livello di sensori per capire che cosa si trova direttamente davanti a sé.
La perdita del segnale va valutata come un problema di recupero, non soltanto come un calo momentaneo di precisione. Quando RTK peggiora, un sistema ibrido può propagare il movimento usando informazioni visivo-inerziali o delle ruote e poi riallineare la stima quando torna il GNSS corretto. Quando il tracciamento visivo peggiora, RTK può mantenere ancorata la posa globale. Un buon software rallenta, si ferma o si rilocalizza anche quando l’affidabilità scende troppo, invece di proseguire senza controllo. In un giardino, la qualità del recupero è particolarmente importante nei passaggi che alternano ripetutamente cielo aperto, copertura arborea e lati degli edifici.
Un sistema ibrido è particolarmente utile quando il giardino alterna regolarmente condizioni satellitari favorevoli e aree in cui il tracciamento visivo locale è più affidabile. Il valore sta nella continuità, non nel numero di sensori.
Un sistema ibrido è particolarmente utile quando un giardino alterna buona visibilità satellitare e brevi aree in cui RTK è inaffidabile. I prati aperti possono sfruttare la stabilità globale di RTK, mentre la stima del movimento visivo aiuta sotto gli alberi, accanto alla casa o vicino ad altri ostacoli. La fusione offre anche un controllo incrociato: quando una fonte perde affidabilità, il robot può affidarsi maggiormente all’altra oppure fermarsi finché non si rilocalizza. Questo approccio ha meno senso se il giardino è completamente aperto e semplice o se l’hardware visivo non riesce a mantenere un tracciamento affidabile. Il valore dell’ibrido deriva dalla gestione di condizioni miste, non dall’aggiunta di sensori fine a sé stessa.
Il sistema di navigazione corretto dovrebbe adattarsi alla condizione più difficile che si ripete nel giardino, non alla sezione più semplice a cielo aperto. Individua prima i punti in cui il posizionamento ha maggiori probabilità di perdere affidabilità durante un normale percorso di taglio.
Per una proprietà aperta con ampia visibilità del cielo e confini semplici, RTK può offrire una configurazione senza filo e un posizionamento globale ripetibile. In una proprietà ombreggiata e ricca di riferimenti visivi, dove il blocco satellitare è il problema principale, può essere più importante una localizzazione visiva o basata su LiDAR. I giardini misti beneficiano maggiormente della fusione dei sensori. Percorri l’area di taglio e individua tunnel di alberi, muri, passaggi stretti, zone aperte e aree con luce variabile. Scegli quindi un sistema il cui sensore principale sia adatto al 10% più difficile del giardino. Il 90% più semplice raramente determina se un rasaerba autonomo risulta affidabile nell’uso quotidiano.
Per configurazioni attuali che combinano diversi metodi di navigazione, consulta la gamma di Tosaerba robot e abbina il sistema alle aree più difficili del giardino.
RTK e vSLAM risolvono problemi di navigazione complementari. RTK ancora il rasaerba a coordinate globali quando i segnali satellitari corretti sono forti, mentre vSLAM può mantenere il movimento locale usando caratteristiche visive quando la visibilità del cielo diminuisce. Un sistema ibrido è particolarmente utile quando calibrazione e logica di recupero permettono a una fonte di sostenere l’altra senza nascondere una bassa affidabilità. Sunseeker utilizza approcci di navigazione combinati sui modelli adatti, offrendo ai giardini con condizioni miste un modo per bilanciare il posizionamento globale con la continuità visiva locale.
VSLAM usa immagini della telecamera per stimare il movimento mentre costruisce una mappa di punti di riferimento visivi o della struttura della scena. Il sistema segue caratteristiche o informazioni dell’immagine tra fotogrammi, stima la posa della telecamera e può usare la chiusura dell’anello per ridurre la deriva accumulata. È possibile integrare un IMU o un’altra fonte di posizionamento per migliorare la robustezza.
La risposta dipende dal rasaerba. Un sistema ibrido può continuare brevemente usando localizzazione visiva, inerziale o basata sulle ruote e poi riconnettersi a RTK quando la qualità del segnale torna sufficiente. Se l’affidabilità scende troppo, il comportamento sicuro è fermarsi o rilocalizzarsi. Perdite di segnale ripetute nella stessa area indicano che la mappa o il percorso dovrebbero essere modificati.
RTK può funzionare sotto una copertura arborea leggera o parziale, ma una chioma fitta può bloccare e riflettere i segnali satellitari abbastanza da impedire una soluzione fissa. Le prestazioni variano in base alla stagione, alla geometria dei satelliti, al posizionamento dell’antenna e alla qualità delle correzioni. Una navigazione ibrida che aggiunge visione o altri sensori locali è utile quando il percorso attraversa ripetutamente zone molto ombreggiate.


