

14/09/2026
-
Produkte
-
V-Serie
-
-
-
-
Erkunden
- Über uns
- Verkaufsstellen
- Support
Produkte
V-Serie
Erkunden
RTK verankert einen Mäher bei freiem Himmel über korrigierte Satellitenkoordinaten, während vSLAM die Bewegung anhand visueller Merkmale verfolgt, wenn die Abdeckung nachlässt. Ein rtk-vslam-Hybridsystem ist besonders sinnvoll, wenn sich diese Bedingungen entlang derselben Route abwechseln. Kalibrierung, Synchronisierung und Wiederherstellungslogik entscheiden darüber, ob der Übergang flüssig bleibt oder der Mäher gerade in der schwierigsten Ecke stoppt.
Ein Mäher kann auf einer offenen Rasenfläche eine präzise RTK-Position halten und anschliessend in eine von Bäumen gesäumte Passage fahren, in der die Satellitensicht abnimmt. vSLAM steht vor der umgekehrten Herausforderung: Unter Abdeckung kann es lokale visuelle Bewegung verfolgen, wird aber bei strukturarmen Szenen oder starken Lichtwechseln unzuverlässiger. Beim Vergleich von rtk vslam geht es daher darum, wie beide Methoden ausfallen und sich erholen. Dieser Leitfaden behandelt Positionierung, Kartierung, Grenzen, Hinderniserkennung, Signalverlust und die Gartenbedingungen, unter denen ein hybrider Ansatz besonders nützlich ist.
RTK gibt dem Mäher eine externe Positionsreferenz, die an Satellitenkoordinaten gebunden ist. Diese Referenz bildet die Grundlage dafür, wie das übrige Navigationssystem seine Route plant und wiederholt.
RTK-Navigation nutzt korrigierte GNSS-Messungen, um den Mäher bei günstigen Signalbedingungen mit Zentimetergenauigkeit an globale Koordinaten zu binden. Eine Referenzstation oder ein Korrekturdienst liefert Informationen, die typische Satelliten- und Atmosphärenfehler reduzieren, während der Rover Trägerphasenmessungen zur Positionsverfeinerung nutzt. Bei einem Mähroboter kann diese Position virtuelle Grenzen und systematische Routenplanung ohne vergrabenen Begrenzungsdraht ermöglichen. RTK arbeitet am besten bei guter Sicht zum Himmel und zuverlässiger Korrekturverbindung. Bäume, Mauern und Gebäude können Satellitensignale blockieren oder reflektieren, daher braucht der Navigationsstack eine definierte Reaktion, wenn der RTK-Fix schlechter wird.
vSLAM löst dasselbe Navigationsproblem über die lokale visuelle Umgebung des Mähers statt über eine Satellitenreferenz. Dieser Unterschied wird überall dort wichtig, wo die globale Positionierung weniger zuverlässig ist.
vSLAM nutzt Kamerabilder, um Bewegungen relativ zu visuellen Merkmalen zu schätzen und gleichzeitig eine Karte der Umgebung aufzubauen oder zu aktualisieren. Eine freie Satellitensicht ist nicht erforderlich, was die Methode nahe Gebäuden oder unter Baumkronen wertvoll macht. Sie hängt jedoch von ausreichender visueller Struktur, Kamerakalibrierung, Licht und kontrollierter Latenz ab. Auf einem Mäher kann vSLAM lokale Bewegung überbrücken, wenn GNSS schwach ist, und Szeneninformationen hinzufügen, die einem reinen Koordinatensystem fehlen. Ein Hybridsystem funktioniert am besten, wenn visuelle und satellitenbasierte Schätzungen kalibriert und mit Konfidenzprüfungen fusioniert werden, statt einfach als zwei getrennte Modi zu laufen.
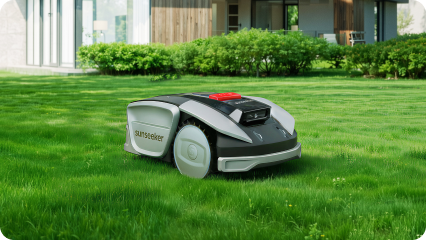
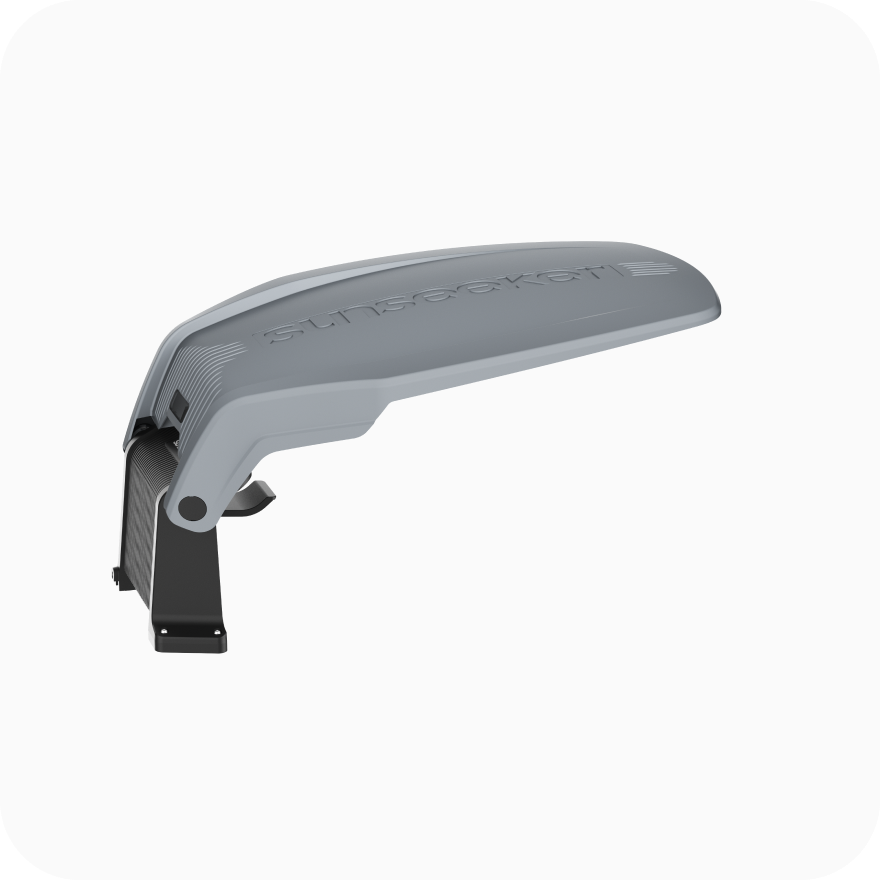
Als aktuelles Sunseeker-Beispiel bündelt Sunseeker S5 diese Anforderungen auf einer Plattform. RTK + VSLAM; AWD; maximale Fläche 1600 m²; Schnitthöhe 20–60 mm; Schnittbreite 20 cm; Steigungen bis 60 % / 30°; 80 Zonen; Wi-Fi/Bluetooth; intelligente Routenplanung. Der Nutzen dieser Kombination liegt in einem konsistenteren Mähablauf im gesamten Garten und nicht in einer einzelnen isolierten Spezifikation.
Die beiden Ansätze lösen verwandte Probleme auf unterschiedliche Weise. Die praktischen Unterschiede werden deshalb am klarsten, wenn dieselben Leistungsfaktoren direkt verglichen werden.
|
Faktor |
RTK |
vSLAM |
|
Referenz |
Korrigierte Satellitenkoordinaten |
Visuelle Karte/Merkmale |
|
Position bei freiem Himmel |
Sehr stark bei fixer Lösung |
Gut bei stabiler visueller Verfolgung |
|
Unter dichten Bäumen |
Kann durch blockiertes/reflektiertes GNSS schlechter werden |
Kann bei ausreichender Struktur/Licht weiterarbeiten |
|
Drift |
Global verankert |
Kann ohne Loop Closure/Fusion zunehmen |
|
Hindernisdaten |
Nur Position |
Kamerastream kann Wahrnehmung separat unterstützen |
RTK kann zentimetergenaue absolute Positionierung liefern, wenn Satellitenbeobachtungen und Korrekturdaten stark sind. vSLAM schätzt Bewegung relativ zu visuellen Merkmalen und kann lokal ebenfalls präzise sein, doch ohne Loop Closure oder andere absolute Referenz kann Drift entstehen. Beim Mäher ergänzen sich beide Methoden: RTK verankert das Gerät in globalen Koordinaten, während vSLAM lokale Bewegung durch Bereiche mit vorübergehend schlechter Satellitengeometrie aufrechterhalten kann. Die Hybridleistung hängt von Kalibrierung und Fusionslogik ab, nicht allein davon, dass beide Sensorarten vorhanden sind.
Dichte Baumkronen zeigen einen der deutlichsten Unterschiede zwischen den Verfahren. RTK benötigt brauchbare GNSS-Beobachtungen; Blätter, Stämme, Gebäude und Mauern können Satellitensignale blockieren oder reflektieren. vSLAM kann sichtbare Szenenmerkmale weiter nutzen, wenn die Kameras genügend Struktur und Licht erhalten. Unschärfe, Dunkelheit, wiederholte Muster oder wechselndes Laub können dennoch Probleme verursachen. Ein Hybridmäher kann visuelle Bewegungsinformationen durch einen kurzen satellitengeschwächten Abschnitt nutzen und sich wieder mit RTK verbinden, sobald die Bedingungen besser werden.
RTK-basierte virtuelle Grenzen benötigen üblicherweise eine Karte, die an korrigierte GNSS-Koordinaten gebunden ist, während vSLAM beim Fahren visuelle Beziehungen zwischen Kameraaufnahmen aufbaut. Beide Systeme brauchen eine anfängliche Kartierung, haben aber unterschiedliche Schwachstellen. RTK hängt von Korrekturdaten und Himmelsicht ab; die visuelle Einrichtung von Bildqualität, Kalibrierung und Szenenmerkmalen. Für Hausbesitzer ist eine Lösung sinnvoll, bei der Grenzen leicht bearbeitet und vor dem automatischen Mähen geprüft werden können. Gehen Sie beim ersten Kartieren besonders nahe an Teichen, Mauern und schmalen Passagen aufmerksam vor.
Eine zuverlässige Grenze muss über viele Mähzyklen an derselben physischen Stelle bleiben. RTK ist stark, wenn die korrigierte Satellitenlösung fixiert und stabil ist. vSLAM kann die lokale Position an visuell markanten Landmarken stützen, kann aber in langen strukturlosen Abschnitten driften. Hybridsysteme können beide Quellen gegeneinander prüfen und eine vorübergehende Schwäche mit der jeweils anderen überbrücken. Testen Sie Grenzen an den schwierigsten Ecken und unter der dichtesten Baumkrone, denn ein perfekter Lauf unter freiem Himmel zeigt nicht, wie sich der Mäher an der Grundstücksgrenze verhält.
RTK sagt dem Roboter, wo er sich befindet; einen Stuhl, ein Haustier, einen Ast oder ein neu abgelegtes Spielzeug erkennt es allein nicht. vSLAM verwendet Kameras zur Lokalisierung und kann dieselbe Hardware mit der Hinderniserkennung teilen, doch Lokalisierung und Objekterkennung sind getrennte Funktionen. Moderne Mäher ergänzen häufig Binokularvision, Tiefensensoren, LiDAR, Stosssensoren oder spezielle AI-Wahrnehmung. Trennen Sie beim Vergleich von Navigationsangaben daher Positionsgenauigkeit und Hinderniserkennung. Ein Mäher kann seine Koordinaten exakt kennen und trotzdem eine weitere Sensorebene benötigen, um Objekte direkt vor sich zu beurteilen.
Signalverlust sollte als Wiederherstellungsproblem bewertet werden und nicht nur als kurzfristiger Genauigkeitsverlust. Wenn RTK schwächer wird, kann ein Hybridsystem die Bewegung über visuell-inertiale oder radbasierte Informationen weiterführen und die Schätzung nach Rückkehr korrigierter GNSS-Daten wieder abgleichen. Wenn die visuelle Verfolgung ausfällt, kann RTK die globale Position stabil halten. Gute Software verlangsamt, stoppt oder lokalisiert neu, wenn die Konfidenz zu niedrig wird. Besonders wichtig ist das in Passagen, die wiederholt zwischen offenem Himmel, Baumkronen und Gebäudeseiten wechseln.
Ein Hybridsystem ist besonders sinnvoll, wenn der Garten wiederholt zwischen starken Satellitenbedingungen und Bereichen wechselt, in denen lokale visuelle Verfolgung zuverlässiger ist. Der Wert liegt in der Kontinuität, nicht in der Anzahl der Sensoren.
Ein Hybridsystem eignet sich am besten für Grundstücke mit abwechselnd guter Satellitensicht und kurzen Abschnitten, in denen RTK unzuverlässig ist. Offene Flächen nutzen die globale Stabilität von RTK, während visuelle Bewegungsschätzung unter Bäumen, neben dem Haus oder nahe anderen Hindernissen hilft. Die Fusion ermöglicht zudem Gegenprüfungen: Verliert eine Quelle an Vertrauen, kann der Roboter stärker auf die andere setzen oder pausieren, bis er sich neu lokalisiert. Weniger sinnvoll ist der Ansatz bei vollständig offenen, einfachen Gärten oder wenn die visuelle Hardware keine stabile Verfolgung halten kann. Der Nutzen entsteht durch gemischte Bedingungen, nicht durch zusätzliche Sensoren um ihrer selbst willen.
Die richtige Navigation sollte zur schwierigsten regelmässig auftretenden Bedingung im Garten passen, nicht zur einfachsten offenen Fläche. Entscheidend ist, wo die Position während einer normalen Mährunde am ehesten an Sicherheit verliert.
Bei einem offenen Grundstück mit freier Himmelsicht und einfachen Grenzen kann RTK eine saubere drahtlose Einrichtung und wiederholbare globale Positionierung bieten. In einem schattigen, visuell strukturierten Garten mit häufigen Satellitenabschattungen kann starke visuelle oder LiDAR-basierte Lokalisierung wichtiger sein. Gemischte Grundstücke profitieren am meisten von Sensorfusion. Gehen Sie die Mähroute ab und markieren Sie Baumtunnel, Mauern, enge Passagen, offene Flächen und Bereiche mit wechselndem Licht. Wählen Sie anschliessend ein System, dessen stärkster Sensor zu den schwierigsten 10 % des Gartens passt. Die einfachsten 90 % entscheiden selten darüber, ob ein autonomer Mäher im Alltag zuverlässig wirkt.
Für aktuelle Mäher mit kombinierten Navigationsmethoden sehen Sie sich die Roboter-Rasenmäher von Sunseeker an und stimmen Sie das System auf die schwierigsten Bereiche Ihres Gartens ab.
RTK und vSLAM lösen sich ergänzende Navigationsaufgaben. RTK verankert den Mäher in globalen Koordinaten, wenn korrigierte Satellitensignale stark sind, während vSLAM lokale Bewegung anhand visueller Merkmale aufrechterhalten kann, wenn die Himmelsicht schlechter wird. Ein Hybridsystem ist besonders nützlich, wenn Kalibrierung und Wiederherstellungslogik erlauben, dass eine Quelle die andere unterstützt, ohne geringe Konfidenz zu verbergen. Sunseeker nutzt auf geeigneten Mäherplattformen kombinierte Navigationsansätze, sodass gemischte Gärten globale Positionierung und lokale visuelle Kontinuität besser ausbalancieren können.
VSLAM nutzt Kamerabilder, um Bewegung zu schätzen und gleichzeitig eine Karte visueller Landmarken oder der Szenenstruktur aufzubauen. Das System verfolgt Merkmale oder Bildinformationen über mehrere Frames, schätzt die Kameraposition und kann Loop Closure nutzen, um angesammelten Drift zu reduzieren. Eine IMU oder eine andere Positionsquelle kann zur höheren Robustheit fusioniert werden.
Die Reaktion hängt vom Mäher ab. Ein Hybridsystem kann kurzzeitig mit visueller, inertialer oder radbasierter Lokalisierung weiterarbeiten und sich nach Rückkehr der Signalqualität erneut mit RTK verbinden. Fällt die Konfidenz zu stark, sollte das System pausieren oder sich neu lokalisieren. Wiederholter Signalverlust an derselben Stelle deutet darauf hin, dass Karte oder Route angepasst werden sollten.
RTK kann unter leichter oder teilweiser Baumabdeckung funktionieren, doch dichte Kronen können Satellitensignale so stark blockieren und reflektieren, dass keine feste Lösung mehr möglich ist. Die Leistung hängt von Jahreszeit, Satellitengeometrie, Antennenposition und Korrekturqualität ab. Hybridnavigation mit visueller oder anderer lokaler Sensorik ist hilfreich, wenn die Route regelmässig durch dichten Schatten führt.