




14/09/2026
-
Produkty
-
Seria V
-
-
-
-
Przeglądaj
- O nas
- Gdzie kupić
- Wsparcie
Produkty
Seria V
Przeglądaj
RTK zakotwicza kosiarkę w skorygowanych współrzędnych satelitarnych przy otwartym niebie, natomiast vSLAM śledzi ruch na podstawie cech obrazu, gdy widoczność satelitów spada. Hybrydowy system rtk vslam jest najbardziej przydatny tam, gdzie te warunki zmieniają się na jednej trasie. Kalibracja, synchronizacja i logika odzyskiwania pozycji decydują, czy przejście jest płynne, czy urządzenie zatrzymuje się w najtrudniejszym miejscu.
Kosiarka może utrzymywać precyzyjną pozycję RTK na otwartym trawniku, a następnie wjechać w alejkę pod drzewami, gdzie widoczność satelitów się pogarsza. vSLAM ma odwrotne ograniczenia: potrafi śledzić lokalny ruch wizualny pod osłoną, lecz staje się mniej niezawodny w scenach o małej liczbie cech albo przy gwałtownych zmianach światła. Porównanie rtk vslam wymaga więc oceny, jak oba rozwiązania tracą i odzyskują pozycję. Ten poradnik omawia pozycjonowanie, mapowanie, granice, rozpoznawanie przeszkód, utratę sygnału oraz warunki, w których podejście hybrydowe sprawdza się najlepiej.
RTK daje kosiarce zewnętrzne odniesienie pozycji powiązane ze współrzędnymi satelitarnymi. Na tej podstawie pozostała część systemu nawigacji planuje i powtarza trasę.
Nawigacja RTK wykorzystuje skorygowane pomiary GNSS, aby zakotwiczyć kosiarkę w globalnych współrzędnych z dokładnością centymetrową przy sprzyjających warunkach sygnału. Stacja referencyjna lub usługa korekcyjna dostarcza dane redukujące typowe błędy satelitarne i atmosferyczne, a odbiornik ruchomy wykorzystuje pomiary fazy nośnej do doprecyzowania pozycji. W robocie koszącym może to wspierać wirtualne granice i systematyczne planowanie trasy bez zakopanego przewodu ograniczającego. RTK działa najlepiej przy dobrej widoczności nieba i stabilnym łączu korekcyjnym. Drzewa, ściany i budynki mogą blokować lub odbijać sygnały satelitarne, dlatego system nawigacji powinien mieć zdefiniowane zachowanie po pogorszeniu fixa RTK.
vSLAM rozwiązuje ten sam problem na podstawie lokalnego otoczenia wizualnego kosiarki, a nie odniesienia satelitarnego. Ta różnica ma znaczenie tam, gdzie globalne pozycjonowanie jest mniej niezawodne.
vSLAM wykorzystuje obrazy z kamer do szacowania ruchu względem cech wizualnych, jednocześnie budując lub aktualizując mapę otoczenia. Nie wymaga bezpośredniej widoczności satelitów, dlatego jest przydatny przy budynkach lub pod drzewami. Metoda zależy jednak od odpowiedniej tekstury obrazu, kalibracji kamery, oświetlenia i kontrolowanego opóźnienia. W kosiarce vSLAM może podtrzymywać lokalny ruch przy słabym GNSS i dodawać informacje o scenie, których brakuje systemowi opartemu wyłącznie na współrzędnych. Układ hybrydowy działa najlepiej, gdy estymaty wizualne i satelitarne są skalibrowane i łączone z kontrolą pewności, zamiast działać jako dwa całkowicie niezależne tryby.
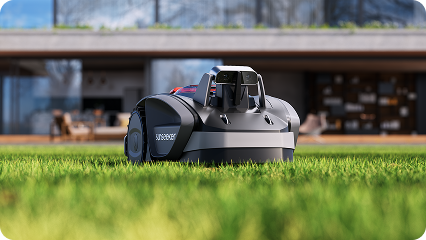
Jako aktualny przykład Sunseeker, Sunseeker S5 łączy te wymagania na jednej platformie. RTK + VSLAM; AWD; maksymalna powierzchnia 1600 m²; wysokość koszenia 20–60 mm; szerokość koszenia 20 cm; nachylenie do 60% / 30°; 80 stref; Wi-Fi/Bluetooth; inteligentne planowanie trasy. Wartość tej kombinacji polega na bardziej spójnym koszeniu całego trawnika, a nie na pojedynczym parametrze.
Oba podejścia rozwiązują podobne problemy w inny sposób, dlatego praktyczne różnice najlepiej widać przy porównaniu tych samych czynników działania.
|
Czynnik |
RTK |
vSLAM |
|
Odniesienie |
Skorygowane współrzędne satelitarne |
Mapa/cechy wizualne |
|
Pozycjonowanie przy otwartym niebie |
Bardzo mocne przy stałym rozwiązaniu |
Dobre przy stabilnym śledzeniu wizualnym |
|
Pod gęstymi drzewami |
Może słabnąć przez blokowanie/odbicia GNSS |
Może działać przy wystarczającej teksturze/świetle |
|
Dryf |
Zakotwiczenie globalne |
Może narastać bez zamknięcia pętli/fuzji |
|
Dane o przeszkodach |
Tylko pozycja |
Strumień kamery może osobno wspierać percepcję |
RTK może zapewniać absolutne pozycjonowanie z dokładnością centymetrową, gdy obserwacje satelitarne i dane korekcyjne są dobre. vSLAM szacuje ruch względem cech wizualnych i również może być bardzo dokładny lokalnie, lecz dryf może narastać, dopóki zamknięcie pętli lub inne absolutne odniesienie go nie ograniczy. W kosiarce oba systemy się uzupełniają: RTK kotwiczy urządzenie w globalnych współrzędnych, a vSLAM może utrzymać lokalny ruch w obszarach z chwilowo słabą geometrią satelitarną. Działanie hybrydowe zależy od kalibracji i logiki fuzji, a nie tylko od obecności obu rodzajów czujników.
Gęste korony drzew pokazują jedną z najważniejszych różnic między metodami. RTK potrzebuje użytecznych obserwacji GNSS, a liście, pnie, budynki i ściany mogą blokować lub odbijać sygnały satelitarne. vSLAM może nadal korzystać z widocznych cech sceny, jeśli kamery mają wystarczająco dużo tekstury i światła. Nadal może jednak mieć problemy z rozmyciem, ciemnością, powtarzalnymi wzorami lub zmieniającym się listowiem. Kosiarka hybrydowa może używać informacji o ruchu wizualnym na krótkim odcinku z gorszym sygnałem satelitarnym, a następnie ponownie oprzeć się na RTK, gdy warunki się poprawią.
Wirtualne granice oparte na RTK zwykle wymagają mapy powiązanej ze skorygowanymi współrzędnymi GNSS, podczas gdy vSLAM buduje relacje wizualne między obserwacjami z kamer w trakcie ruchu robota. Oba rozwiązania wymagają pierwszego mapowania, lecz ich słabe punkty są inne. Konfiguracja RTK zależy od dostępności korekcji i widoczności nieba; konfiguracja wizualna od jakości obrazu, kalibracji i cech sceny. Dla użytkownika domowego najlepszy jest system, w którym granice łatwo edytować i sprawdzać przed automatycznym koszeniem. Podczas pierwszego mapowania zachowaj szczególną ostrożność przy stawach, ścianach i wąskich przejściach.
Niezawodna granica musi pozostawać w tym samym fizycznym miejscu podczas kolejnych sesji koszenia. RTK działa dobrze, gdy skorygowane rozwiązanie satelitarne jest stałe i stabilne. vSLAM może wzmacniać lokalną pozycję wokół bogatych wizualnie punktów orientacyjnych, ale może dryfować na długich, mało charakterystycznych odcinkach. Systemy hybrydowe mogą wzajemnie sprawdzać źródła i używać jednego do chwilowego wsparcia drugiego. Testuj granice w najtrudniejszych narożnikach i pod najgęstszymi koronami drzew, ponieważ idealny przejazd przy otwartym niebie nie pokazuje zachowania przy krawędzi posesji.
RTK mówi robotowi, gdzie się znajduje, ale samo nie rozpozna krzesła, zwierzęcia, gałęzi ani nowej zabawki. vSLAM używa kamer do lokalizacji i może współdzielić sprzęt wizyjny z wykrywaniem przeszkód, jednak lokalizacja i detekcja obiektów są osobnymi funkcjami. Nowoczesne kosiarki często wykorzystują dodatkowo widzenie stereoskopowe, czujniki głębi, LiDAR, zderzaki lub dedykowaną percepcję AI. Porównując nawigację, oddziel dokładność pozycji od rozpoznawania przeszkód. Kosiarka może znać swoje współrzędne bardzo dokładnie i nadal potrzebować dodatkowej warstwy czujników, aby ocenić, co znajduje się bezpośrednio przed nią.
Utratę sygnału należy oceniać jako problem odzyskiwania pozycji, a nie tylko chwilowy spadek dokładności. Gdy RTK się pogarsza, system hybrydowy może propagować ruch na podstawie informacji wizualno-inercyjnych lub danych z kół, a następnie skorygować estymatę po powrocie poprawionego GNSS. Gdy śledzenie wizualne słabnie, RTK może utrzymać globalne zakotwiczenie pozycji. Dobre oprogramowanie zwalnia, zatrzymuje się lub ponownie lokalizuje przy zbyt niskiej pewności. Jest to szczególnie ważne w przejściach, które regularnie zmieniają się między otwartym niebem, koronami drzew i bliskością budynku.
Układ hybrydowy jest najbardziej przydatny, gdy ogród regularnie przechodzi między dobrymi warunkami satelitarnymi a obszarami, w których lokalne śledzenie wizualne jest bardziej niezawodne. Liczy się ciągłość pracy, a nie liczba czujników.
System hybrydowy sprawdza się najlepiej tam, gdzie dobra widoczność satelitów przeplata się z krótkimi odcinkami, na których RTK jest mniej niezawodne. Otwarte trawniki korzystają z globalnej stabilności RTK, a estymacja ruchu wizualnego pomaga pod drzewami, przy domu i blisko innych przeszkód. Fuzja umożliwia również wzajemną kontrolę: gdy jedno źródło traci pewność, robot może mocniej oprzeć się na drugim lub zatrzymać się do ponownej lokalizacji. Takie podejście ma mniejsze znaczenie na całkowicie otwartej, prostej posesji albo wtedy, gdy sprzęt wizyjny nie potrafi utrzymać stabilnego śledzenia. Wartość systemu hybrydowego wynika z mieszanych warunków, a nie z samej liczby sensorów.
Właściwa nawigacja powinna odpowiadać najtrudniejszemu powtarzalnemu warunkowi na posesji, a nie najłatwiejszej otwartej części. Zacznij od miejsca, w którym pozycjonowanie najczęściej traci pewność podczas normalnej trasy koszenia.
Na otwartej posesji z szerokim widokiem nieba i prostymi granicami RTK może zapewnić czystą konfigurację bez przewodu oraz powtarzalne globalne pozycjonowanie. Na zacienionym, bogatym wizualnie terenie, gdzie głównym problemem jest blokowanie satelitów, ważniejsza może być mocna lokalizacja wizualna lub LiDAR. Tereny mieszane najbardziej korzystają z fuzji czujników. Przejdź trasę koszenia i zaznacz tunele pod drzewami, ściany, wąskie przejścia, otwarte pola i miejsca o zmiennym świetle. Następnie wybierz system, którego najsilniejszy czujnik odpowiada najtrudniejszym 10% posesji. Najłatwiejsze 90% rzadko decyduje o tym, czy autonomiczna kosiarka będzie niezawodna na co dzień.
Aby porównać aktualne modele łączące różne metody nawigacji, przejrzyj ofertę Sunseeker Roboty Koszące i dopasuj system do najtrudniejszych części posesji.
RTK i vSLAM rozwiązują uzupełniające się problemy nawigacyjne. RTK kotwiczy kosiarkę w globalnych współrzędnych, gdy skorygowane sygnały satelitarne są mocne, natomiast vSLAM może podtrzymywać lokalny ruch na podstawie cech wizualnych, gdy widoczność nieba się pogarsza. System hybrydowy jest najbardziej użyteczny, gdy kalibracja i logika odzyskiwania pozwalają jednemu źródłu wspierać drugie bez ukrywania niskiej pewności. Sunseeker wykorzystuje łączone rozwiązania nawigacyjne na odpowiednich platformach, dzięki czemu tereny mieszane mogą lepiej równoważyć globalne pozycjonowanie z lokalną ciągłością wizualną.
VSLAM wykorzystuje obrazy z kamer do szacowania ruchu, jednocześnie tworząc mapę wizualnych punktów orientacyjnych lub struktury sceny. System śledzi cechy albo informacje obrazu między klatkami, szacuje pozycję kamery i może wykorzystywać zamknięcie pętli do ograniczania narastającego dryfu. Dla większej niezawodności można połączyć dane z IMU lub innego źródła pozycjonowania.
Reakcja zależy od modelu. System hybrydowy może przez krótki czas kontynuować jazdę z lokalizacją wizualną, inercyjną lub opartą na kołach, a następnie wrócić do RTK po poprawie jakości sygnału. Jeśli pewność spada zbyt mocno, bezpiecznym zachowaniem jest zatrzymanie lub ponowna lokalizacja. Powtarzająca się utrata sygnału w jednym miejscu sugeruje potrzebę korekty mapy lub trasy.
RTK może działać przy lekkim lub częściowym zadrzewieniu, lecz gęsta korona może blokować i odbijać sygnały satelitarne na tyle mocno, że stałe rozwiązanie nie będzie możliwe. Wynik zależy od pory roku, geometrii satelitów, położenia anteny i jakości korekcji. Nawigacja hybrydowa z dodatkowym systemem wizualnym lub innym lokalnym czujnikiem jest przydatna tam, gdzie trasa regularnie prowadzi przez gęsty cień.


