




14/09/2026
-
Produkty
-
Seria V
-
-
-
-
Przeglądaj
- O nas
- Gdzie kupić
- Wsparcie
Produkty
Seria V
Przeglądaj
Geometria laserowa pomaga robotowi koszącemu LiDAR lokalizować się tam, gdzie drzewa lub budynki ograniczają widoczność satelitów, ale sama mapa nie wystarcza. Wydajność powierzchniowa, zakres koszenia, przejazdy, krawędzie i zachowanie przy przeszkodach również muszą pasować do posesji. Czyste czujniki i zaktualizowane granice pomagają utrzymać użyteczność lokalnej mapy po zmianach w ogrodzie.
Robot, który dobrze nawiguje przy otwartym niebie, może zachowywać się mniej przewidywalnie pod gęstymi drzewami lub obok wysokich obiektów. W takich ogrodach LiDAR jest atrakcyjny, ponieważ odczytuje geometrię otoczenia i nie opiera się wyłącznie na widoczności satelitów. Robot koszący LiDAR nadal musi odpowiadać wielkości trawnika, przejazdom, zakresowi koszenia, krawędziom i warunkom związanym z przeszkodami. Ten poradnik najpierw porównuje metody nawigacji, a następnie przekłada te różnice na praktyczne kryteria zakupu i ustawienia dla koszenia prowadzonego przez LiDAR.
LiDAR, pozycjonowanie satelitarne i kamery dostarczają robotowi różnych informacji referencyjnych. Zrozumienie, co obserwuje każda metoda, ułatwia ocenę ich praktycznych zalet i ograniczeń.
LiDAR, RTK/GPS i kamery odpowiadają na różne potrzeby nawigacyjne. LiDAR bezpośrednio mierzy geometrię otoczenia i może lokalizować robota względem zapisanych kształtów bez widoku satelitów. RTK wykorzystuje skorygowane pozycjonowanie satelitarne jako globalny układ współrzędnych i zapewnia wysoką powtarzalność przy otwartym niebie. Kamery dostarczają cech wizualnych i informacji semantycznych, ale zależą od oświetlenia i tekstury. Robot koszący może łączyć te czujniki. W ogrodach z dużą liczbą drzew lub blokowanym sygnałem mapowanie LiDAR zmniejsza zależność od odbioru satelitarnego. Na bardzo dużych otwartych trawnikach RTK może zapewniać silny globalny punkt odniesienia. Najlepsza architektura powinna odpowiadać najtrudniejszym warunkom w ogrodzie i mieć bezpieczny tryb awaryjny, gdy jedno ze źródeł staje się niepewne.
LiDAR ma największy sens wtedy, gdy jego zalety w mapowaniu odpowiadają rzeczywistemu trawnikowi, a nie idealnej powierzchni demonstracyjnej. Punktem wyjścia powinny być warunki, z którymi robot będzie regularnie mierzył się w typowym tygodniu.
Zasięg LiDAR określa, z jakiej odległości robot może odczytywać geometrię, ale większa liczba ma znaczenie tylko wtedy, gdy odbicia pozostają gęste i wiarygodne na rzeczywistych powierzchniach ogrodu. Drzewa, żywopłoty, ogrodzenia, ściany i krawędzie trawnika tworzą różne wzorce odbicia. Czujnik 360° może zachować świadomość otoczenia podczas skręcania, a pionowe pole widzenia wpływa na wykrywanie niskich i podwyższonych przeszkód. Zasięg należy rozpatrywać razem z gęstością skanowania, częstotliwością aktualizacji i algorytmem nawigacji. W małym ogrodzie stabilne mapowanie na krótkim i średnim dystansie jest zwykle cenniejsze niż ekstremalny zasięg maksymalny, który rzadko będzie używany.
Powierzchnię należy liczyć jako sumę wszystkich obszarów przeznaczonych do koszenia, a nie jako wielkość całej działki. Odejmij budynki, rabaty, oczka wodne, tarasy i inne powierzchnie bez trawy, a następnie dodaj zapas na sezonowo szybszy wzrost i mniej efektywne przejazdy. Robot dobrany niemal dokładnie do obliczonej powierzchni może w okresie intensywnego wzrostu wiosennego częściej wracać do ładowania. Przykładowo, jeśli trzy strefy trawnika mają łącznie około 3238 m², wybór systemu z wyraźnie większą wydajnością niż 3238 m² daje więcej elastyczności w harmonogramie niż traktowanie wartości nominalnej jako gwarancji dziennej. Ukształtowanie terenu, gęstość trawy, wysokość cięcia i przejazdy między strefami wpływają na rzeczywisty czas cyklu.
Zakres wysokości cięcia powinien odpowiadać gatunkowi trawy i sposobowi użytkowania trawnika. Szerszy zakres regulacji pozwala utrzymywać wyższą trawę podczas upałów lub w cieniu i stopniowo obniżać ją przy silnym wzroście. Podczas jednego koszenia nie usuwaj więcej niż około jednej trzeciej długości źdźbła; gdy trawa jest przerośnięta, dochodź do wysokości docelowej przez kilka sesji. Regulacja z poziomu aplikacji jest wygodna, natomiast ręczna wystarcza tam, gdzie zmiany są rzadkie. Porównaj rzeczywisty zakres robota z wysokością, którą zwykle utrzymujesz, zamiast wybierać tylko na podstawie największego zakresu.
Szerszy układ tnący obejmuje więcej trawy podczas jednego przejazdu, ale szerokość trzeba oceniać razem ze zwrotnością. Szeroki zespół tnący zmniejsza liczbę pasów na otwartym trawniku, podczas gdy węższy robot może łatwiej przejeżdżać przez ciasne furtki, grupy drzew lub wąskie boczne części ogrodu. Na posesjach wielostrefowych najwęższy wymagany korytarz powinien być ograniczeniem przed wyborem maksymalnej szerokości. Szerokość koszenia zależy również od planowania trasy: systematyczne równoległe pasy mogą efektywnie wykorzystać umiarkowaną szerokość, a losowa jazda ogranicza część teoretycznej wydajności.
Skuteczność przy krawędziach zależy od geometrii robota, położenia ostrzy, sposobu prowadzenia przy granicy i możliwości bezpiecznego wjazdu na równą krawędź. Wirtualna granica może precyzyjnie prowadzić robot, ale ściana lub podniesiony krawężnik nadal uniemożliwia tarczy tnącej dotarcie do trawy bezpośrednio przy przeszkodzie. Trawniki przylegające do nawierzchni na tym samym poziomie łatwiej skosić blisko, ponieważ robot może częściowo najechać na krawędź. Podczas oceny ogrodu rozdziel „nawigacja dociera do granicy” od „ostrze dociera do krawędzi trawy”; te kwestie są powiązane, ale nie identyczne.
Korony drzew utrudniają pozycjonowanie satelitarne, ponieważ liście i gałęzie tłumią oraz odbijają sygnały GNSS. LiDAR nie potrzebuje widoku satelitów; lokalizuje robota na podstawie geometrii otoczenia, dlatego może być atrakcyjny w zacienionych ogrodach. Gęsta roślinność może jednak tworzyć zmieniające się kształty, a bardzo otwarte przestrzenie z niewielką liczbą cech geometrycznych również bywają trudne. System fuzji łączący LiDAR z kamerami lub innymi informacjami o ruchu może zwiększać odporność. Testuj najtrudniejszy obszar o tej porze dnia i roku, gdy korony są najbardziej wymagające, a nie tylko przy rzadkim listowiu.
Gdy wymagania ogrodu są już jasne, wybór produktu można zawęzić do parametrów nawigacji, trakcji, powierzchni i koszenia, które mają największe znaczenie w danym miejscu.
Do małego lub średniego ogrodu z drzewami, wąskimi przejazdami albo niestabilną widocznością satelitów warto wybrać robota, który potrafi utworzyć i ponownie wykorzystać lokalną mapę geometryczną bez zewnętrznej anteny. Automatyczne mapowanie, edytowalne wirtualne granice, systematyczne planowanie tras i praktyczny zakres cięcia powinny działać razem, ponieważ czujnik musi wspierać cały proces koszenia, a nie tylko tworzyć dobrą mapę.
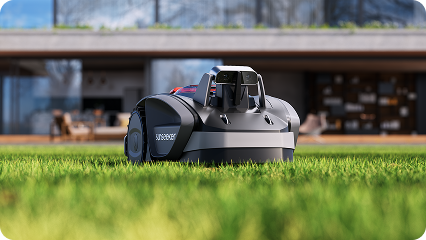
Aktualnym przykładem Sunseeker jest Sunseeker S4, który łączy te wymagania na jednej platformie. 360° 3D LiDAR + AI Vision; maksymalna powierzchnia 1000 m²; wysokość cięcia 20–60 mm; szerokość cięcia 18 cm; nachylenie do 42% / 22°; do 100 stref; Wi-Fi/Bluetooth; automatyczne mapowanie i wirtualne granice. Wartość tej kombinacji polega na bardziej spójnym sposobie koszenia całego ogrodu, a nie na jednym odizolowanym parametrze.
Dobre mapowanie i rozsądne przygotowanie ogrodu pomagają robotowi LiDAR korzystać z czujników w sposób powtarzalny. Kilka prostych nawyków związanych z konfiguracją i konserwacją może utrzymać przewidywalną nawigację oraz koszenie.
Aby porównać więcej modeli, zobacz ofertę Sunseeker Roboty Koszące i zestaw nawigację, powierzchnię oraz możliwości terenowe z tymi samymi wymiarami ogrodu.
Robot LiDAR jest szczególnie interesujący tam, gdzie geometria otoczenia pozostaje dobrze widoczna, ale odbiór satelitarny jest niestabilny. Zasięg mapowania, obsługiwana powierzchnia, parametry koszenia, zachowanie przy krawędziach, przejazdy i drzewa nadal muszą pasować do ogrodu. Czyszczenie czujników, aktualizowanie granic po zmianach w ogrodzie i testowanie najtrudniejszych zacienionych miejsc pomaga zachować niezawodną nawigację. Roboty Sunseeker oparte na LiDAR oferują praktyczne mapowanie bez przewodu w kompaktowych i złożonych ogrodach, bez sprowadzania całej decyzji do jednego parametru czujnika.
Robot koszący LiDAR wykorzystuje skanowanie laserowe do pomiaru geometrii otoczenia na potrzeby mapowania, lokalizacji, wykrywania przeszkód lub połączenia tych funkcji. Ponieważ LiDAR nie wymaga widoczności satelitów, może być przydatny w pobliżu drzew i budynków. Wiele systemów łączy go również z kamerami lub czujnikami zderzeniowymi, aby uzyskać bogatszy obraz otoczenia.
To zależy od ogrodu. LiDAR dobrze sprawdza się w cieniu i w miejscach zasłoniętych dla satelitów, ponieważ lokalizuje robota względem pobliskiej geometrii. RTK zapewnia mocny globalny punkt odniesienia przy otwartym niebie. Duże posesje z mieszanymi warunkami mogą skorzystać z fuzji czujników. Porównaj najtrudniejsze części ogrodu, a nie tylko nazwę technologii.
Sam LiDAR może mierzyć geometrię bez widzialnego światła dziennego, dlatego pozostaje użyteczny nocą i pod drzewami. Kompletny robot może jednak korzystać również z kamer, oświetlenia lub zasad bezpieczeństwa wpływających na pracę nocną. Pod drzewami LiDAR nie wymaga widoku satelitów, ale gęsta roślinność i zmieniająca się geometria powinny zostać sprawdzone w rzeczywistym ogrodzie.


